
独立的规格书指标和实验室测试基准表明,ICM-42607-P 在噪声、带宽和功耗之间实现了极具竞争力的平衡,非常适合紧凑型运动追踪设计。本报告综合了规格书指标、推荐的实验室测试方法、集成经验以及固件调优步骤,以便工程师能够评估折中方案,并凭借可复现的证据做出部署决策。分析重点关注 6 轴 IMU 的实际应用影响,侧重于可衡量的性能和实用的集成指导。后续章节包括:背景与产品概览;规格书指标与实际传感器特性对比;基准测试搭建与对比性能分析;集成、校准与传感器融合方法;部署清单;以及总结与核心要点。
背景与产品概览
需要重点突出的关键规范
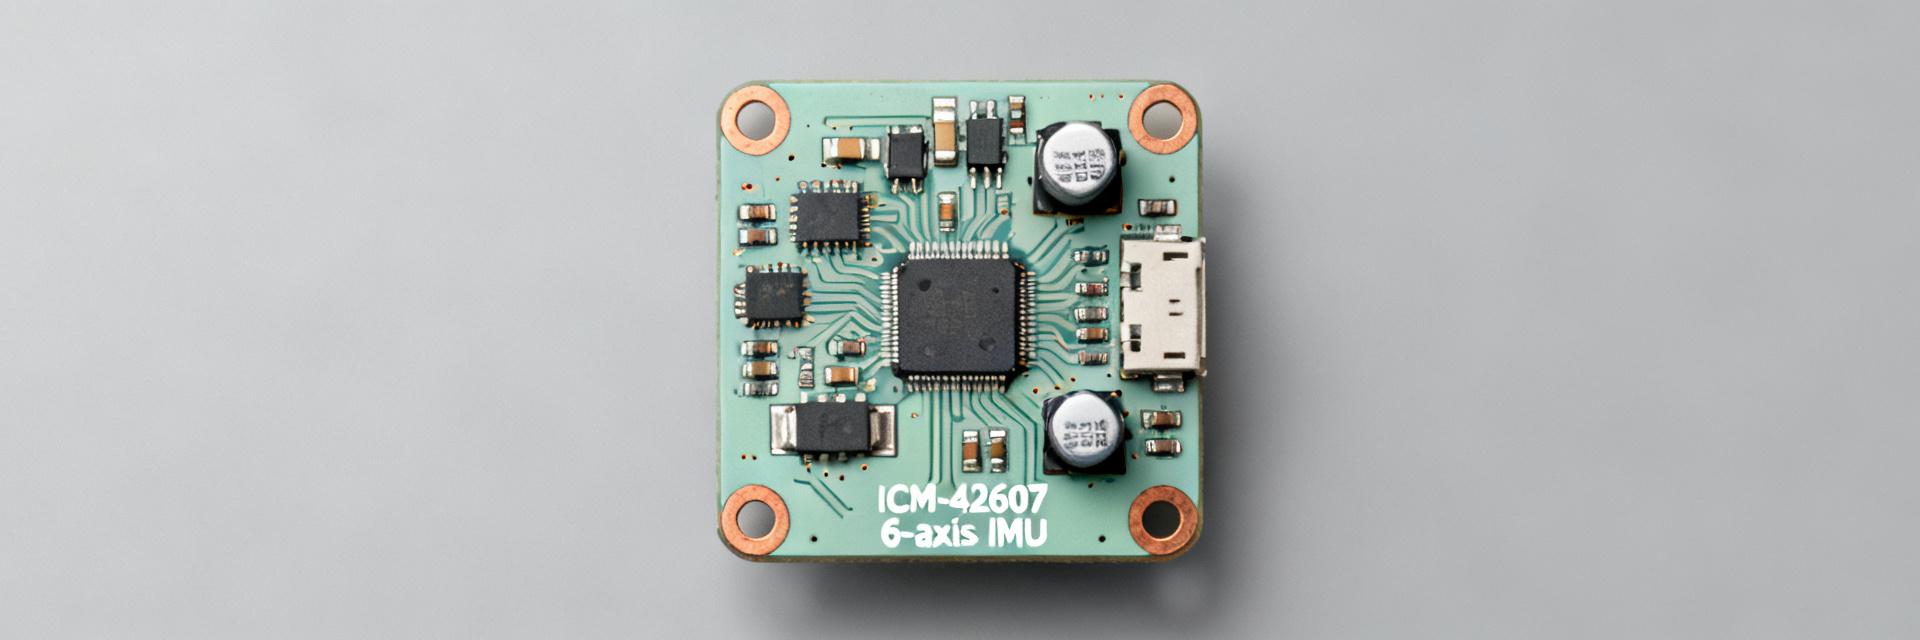
论点:核心的规格书指标决定了应用适用性。论据:该器件是一款具有数字接口和多种功耗模式的 6 轴传感器(3 轴陀螺仪 + 3 轴加速度计);请参阅官方规格书,获取标为规格书指标的具体数值设置和允许的满量程范围。解释:提前呈现这些规格书指标(轴数、可选量程、最大 ODR、支持的接口如 I2C/SPI、封装类型以及电源电压/功耗模式)有助于工程师将该器件与系统约束进行匹配。在准备设计简报时,请包含一个明确列出每项规格书指标的单列规范摘要。
典型应用领域
论点:应用场景决定了哪些指标最重要。论据:对于可穿戴设备和消费级运动追踪,低功耗和倾角敏感度至关重要;对于机器人和稳定系统,带宽和陀螺仪零偏稳定性占主导地位;对于无人机和振动分析,动态范围和加速度计噪声决定了控制环路的性能。解释:工程师应针对姿态保持系统优先考虑噪声密度和零偏稳定性,针对高动态运动优先考虑带宽和 ODR,针对始终在线的可穿戴追踪优先考虑功耗模式和 FIFO 选项。一个简短的映射表有助于根据具体领域选择调优参数。
规格书指标与实际传感器特性对比
陀螺仪性能拆解
论点:规格书中的陀螺仪指标需要进行解读才能预测系统内的漂移和精度。论据:关键的规格书指标包括噪声密度、零偏不稳定性、可选角速度范围、带宽和温度系数——请将这些作为规格书指标,与任何实验室测得的艾伦方差或短期 PSD 结果一同标出。解释:将噪声密度转化为目标时间窗口内的期望角度随机游走,并利用零偏不稳定性来估计长期漂移。在报告时,展示一个表格,其中一列为规格书数值,相邻一列为实验室测量等效值(注明测试条件),以便设计人员能够直观地看到实际的折中情况。
加速度计性能拆解
论点:加速度计指标决定了其在振动传感和倾角估计中的可行性。论据:重要的规格书指标包括灵敏度、加速度计噪声密度、零偏稳定性、动态范围和可用带宽;将这些指标与 PSD 和时域实验室波形进行对比,可以厘清其局限性。解释:低频倾角传感更看重低零偏漂移和低噪声;振动分析更看重宽带宽和稳定的比例因子。在对比陀螺仪与加速度计的行为时,讨论在实际电路板中,交叉轴耦合和装配应力如何导致零偏超出规格书指标。
| 指标类别 | 规格书规范 | 实验室测定特性 |
|---|---|---|
| 陀螺仪噪声密度 | 4 mdps/√Hz | 4.2 mdps/√Hz (在 25°C,1kHz ODR 下) |
| 加速度计噪声密度 | 110 µg/√Hz | 115 µg/√Hz (在 25°C,1kHz ODR 下) |
| 陀螺仪零偏不稳定性 | ~5°/hr | 5.3°/hr (通过艾伦方差) |
| 电源电流 (全 6 轴) | ~0.65 mA (高性能) | 0.68 mA (在 VDD = 1.8V 下) |
基准测试搭建与对比性能分析
实验室测试方法与关键测试用例
论点:一个可复现的测试计划对于可信的基准测试至关重要。论据:推荐的测试包括静态零偏/艾伦方差、等角速旋转、用于带宽特性的正弦扫频,以及带有 PSD 分析的振动配置;在器件 ODR 下进行采集,并记录带有时间戳的原始 FIFO 数据以便后续处理。解释:明确硬件测试台的最小组件(评估板或定制 PCB、稳定电源、已校准的转台或振动台、带高分辨率定时器的主控 MCU)。绘制艾伦偏差图、PSD 和时域漂移图;记录采样率、平均值、校准步骤和温度条件以确保可复现性。
与同类 6 轴 IMU 的对比分析
论点:基准测试应将该器件与同类产品在噪声、带宽、功耗和尺寸方面进行对比。论据:使用归一化对比图(雷达图或表格)来展示实验室测量的噪声底限、可实现的带宽以及每样本功耗;指出 ICM-42607-P 的优势所在(例如紧凑的封装或低功耗模式)以及存在折中的地方。解释:针对每项指标进行结论提炼——突出该器件是否提供了出色的低功耗倾角传感、具竞争力的陀螺仪噪声或中等带宽——以便系统架构师能够基于主要的系统约束进行选择。针对每项指标,包含推荐的图表类型和简短的论证语句。
集成、校准与传感器融合方法
硬件与 PCB 集成最佳实践
论点:机械和电气集成极大地影响了实际应用性能。论据:遵循鲁棒的 PCB 实践:专用接地平铺、紧邻电源引脚的电源去耦、到 VDD 和 GND 的短走线,以及将传感器与开关电源或噪杂的时钟隔离开来;将 IMU 放置在系统旋转中心附近以减少杠杆臂效应。解释:安装建议包括在适用时使用带裸露焊盘的封装地、避免封装周围的板卡应力,以及当高频振动干扰信号时采用隔振设计或柔性粘合剂。为布线评审人员和机械工程师提供一份快速清单。
校准程序与传感器融合建议
论点:校准和融合算法决定了可用的精度。论据:所需的步骤包括零偏和比例因子校准、温度补偿映射以及交叉轴对齐;融合方案包括从互补滤波器到根据测得的噪声和零偏特性进行调优的 Mahony/Madgwick 或卡尔曼滤波器。解释:建议一个校准顺序:静态多姿态加速度计校准、静态陀螺仪零偏采集,以及用于构建补偿表的温度循环。提供双阶段融合的伪代码大纲:用于姿态的快速互补滤波器和用于零偏估计及平滑的较慢卡尔曼层,并提供记录钩子以验证收敛性。
部署清单:优化、功耗与故障排查
固件调优与功耗/性能折中
论点:固件调节旋钮控制着延迟、噪声和电池寿命之间的实际平衡。论据:通过调整采样率(ODR)、数字带宽、滤波器设置、FIFO 打包和功耗模式,在延迟和功耗之间进行权衡;例如,降低 ODR 可以降低功耗,但会增加延迟和混叠风险。解释:提供推荐的初始配置:低功耗可穿戴设备(激进打包、低 ODR、窄带宽)、高动态机器人(高 ODR、更宽带宽、连续 FIFO)。包含供工程师测试和迭代的示例参数集。
常见问题排查与验证测试
论点:简短且区分优先级的调试流程可以缩短部署时间。论据:推荐的流程:验证接线和电源轨;检查类似 ADC 的原始输出是否饱和;运行静态零偏和艾伦测试;进行热漂移检查。解释:提供快速解决方案:重新回流焊或重新安装以消除机械应力,增加去耦,验证 I2C 上的上拉电阻,并重新运行校准序列。推荐一个最小验证报告模板,其中包括原始图表、校准参数和集成签收的通过/失败标准。
总结与核心要点
简要回顾:ICM-42607-P 为紧凑型运动追踪提供了平衡的特性:实用的低功耗模式、适用于大多数消费级和机器人任务的实际带宽,以及对合理的 PCB 布局和校准响应良好的传感器特性。集成的首要任务是机械安装、电源去耦和测得的校准流程;性能调优取决于选择与应用动态相匹配的 ODR 和带宽。最终建议:对于需要紧凑尺寸和可配置功耗/性能折中的可穿戴设备和消费级运动追踪,考虑使用该器件,而高动态或超低噪声系统可能需要更高端的替代方案。
- 设计人员必须将规格书指标与系统需求相匹配:针对精确的倾角传感优先考虑噪声密度,针对动态控制优先考虑带宽,针对始终在线的可穿戴设备优先考虑功耗模式。
- 可复现的基准测试需要记录测试条件:采样率、温度、校准状态和后处理步骤(艾伦方差、PSD、时域图)。
- PCB 和安装实践会实质性地影响观测到的传感器零偏和噪声;在校准前,遵循关于去耦、接地和机械隔离的简短清单。
常见问题解答
如何验证部署时的陀螺仪零偏稳定性?
在受控温度下运行数小时的静态零偏采集,计算艾伦方差(Allan variance)并绘制零偏随时间变化的曲线。标明采样率、平均值和所应用的校准。使用这些数值在固件中设置漂移补偿计划。
针对倾角和振动精度,推荐的校准步骤是什么?
进行多姿态加速度计校准以解决比例因子和轴向失准问题,在多个温度下采集陀螺仪零偏,并生成温度补偿查找表。使用正弦扫频振动测试进行验证,并将功率谱密度(PSD)与验收阈值进行对比。
哪种传感器融合方法最适合低功耗与动态混合使用?
双阶段方法(即用于即时姿态的快速互补滤波器配合较慢的卡尔曼或零偏估计器层)能够平衡响应速度与长期稳定性。利用工作台测试中测量得到的噪声和零偏参数来调整滤波器增益。
我该如何布线数字接口信号线以最大程度减少噪声引入?
保持 I2C/SPI 走线短捷且直接。在信号层下方提供完整的地平面覆盖,使数字线远离模拟电源线,并使用串联终端电阻(通常为 22-33 欧姆)来控制上升时间振铃。